
凤凰AI研究院 | 物理AI火了,有那么神吗?
作者|汪小龙
来源|《凤凰AI研究院》
物理AI,成了A股本周最疯狂的题材。
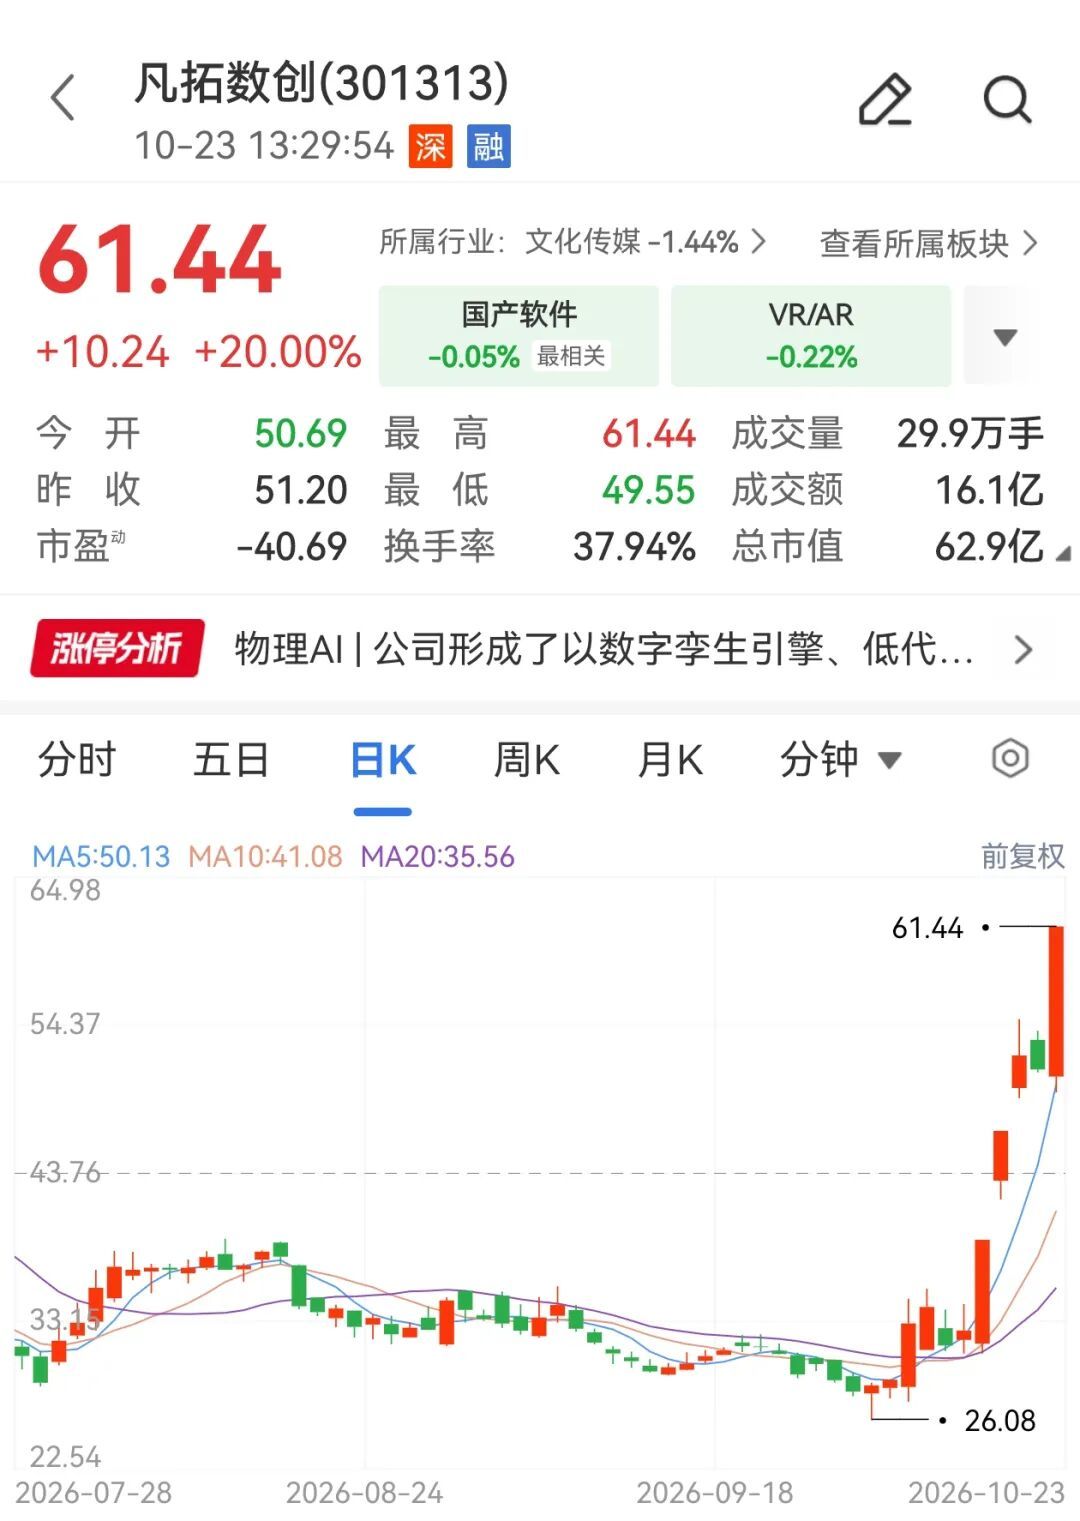
图为凡拓数创近期走势 图源:股票行情APP
截至10月23日收盘,凡拓数创(301313)走出“5天3板”的凌厉行情,股价自启动点接近翻倍;利亚德(300296)三个交易日累计拉升56%,奥比中光、索辰科技等同步大涨。
10月22日,宇树科技CEO王兴兴的一场演讲,也给火热的物理AI概念添了把柴。
图为王兴兴在2026世界物理AI大会演讲 图源:宇树科技
他表示,“随着GPT-6的发布,目前物理AI已经看到被击穿的苗头,很可能就在最近1到2年,或者2到3年。”
王兴兴同时给出了更具体的期许:希望今年年底或明年,宇树机器人就能够进入普通家庭,只要对宇树机器人说“帮我整理一下房间”,机器人就能够实现。
那么,短期内机器人真的能走进普通家庭叠被子吗?这个即将被“击穿”的物理AI,又到底是什么?
01 物理AI并非机器人专属概念
物理AI(Physical AI),这个概念最早出自2020年一篇学术论文。
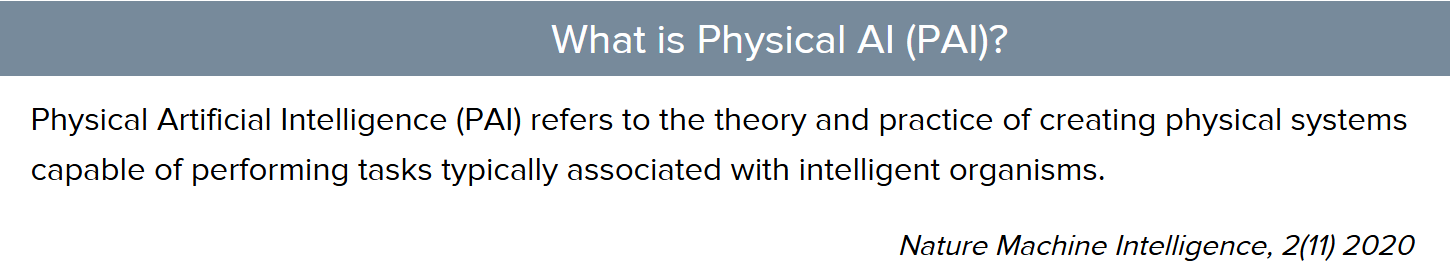
图为物理AI定义 图源:Nature Machine Intelligence
论文中,瑞士联邦材料科学实验室与帝国理工的研究者将其定义为“融合材料、机械、计算机、生物与化学五大学科,构建能在非结构化环境中自主行动、维持稳态的物理系统”。
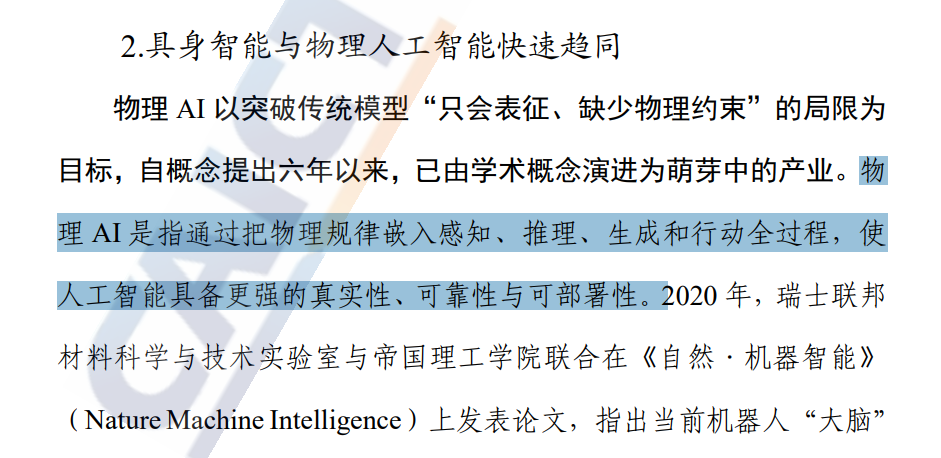
图为物理AI定义 图源:中国信通院
2026年10月,中国信通院在《具身智能发展报告》中给出本土定义:把物理规律嵌入感知、推理、生成和行动全过程,让人工智能具备更强的真实性、可靠性与可部署性。
这个物理系统不要求拥有人形躯体,重点是让AI跳出纯数字世界,把物理规律嵌入感知、推理、执行全流程,去真实应对现实世界。
落到产业界,不同赛道的公司又站在各自的业务边界上,给出了各有侧重的解读。
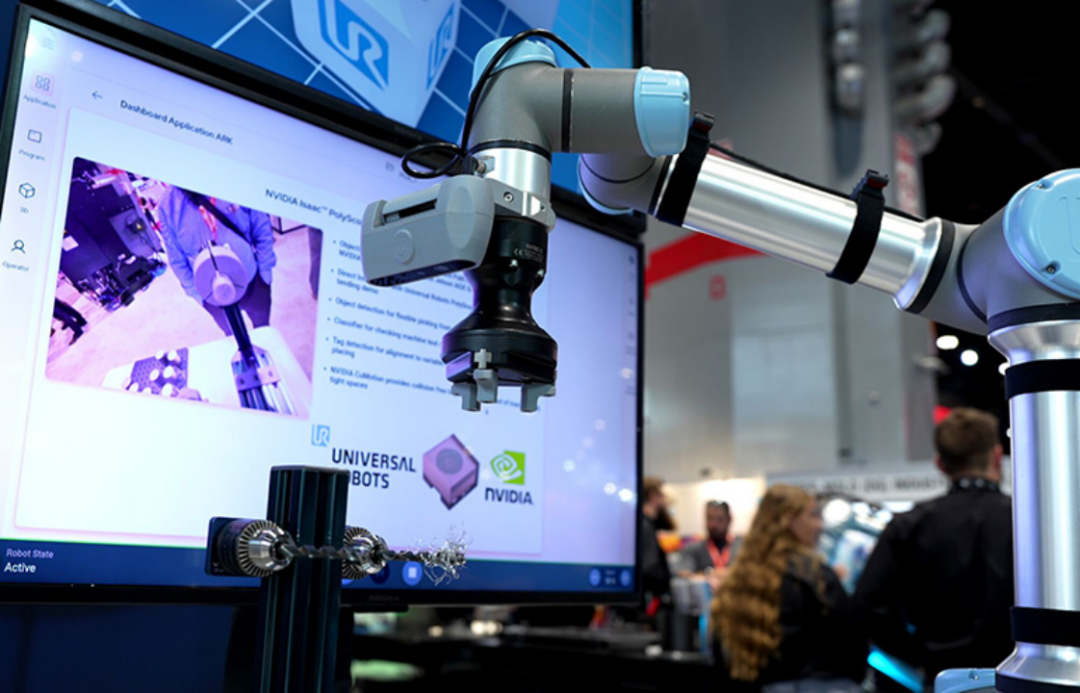
图为机器人协作展台 图源:Universal Robots
2026年1月CES展上,黄仁勋把物理AI正式列为AI演进的第四阶段,英伟达解读的重点放在机器人和汽车行业领域,“物理AI模型能够理解指令,在真实世界中感知、交互并执行复杂动作,为机器人和自动驾驶汽车等自主机器提供动力。”
有业内人士对《凤凰AI研究院》表示,“在端侧芯片厂商看来,物理AI的本质是AI从数字世界走向物理世界:依托端侧芯片在本地完成“感知—计算—传输”闭环,让真实设备具备实时感知与自主决策能力。”
他进一步解释道“物理AI不专属于某一类终端,储能、汽车、高端工业、AI数据中心基础设施以及各类数据采集与资产追踪场景,凡需要与物理世界持续、可靠交互的领域,都在这一范畴之内。”
因此,物理AI的边界远比“机器人什么时候能叠被子”要宽泛得多。
它未必都长着人形的手脚,反而大量藏在那些看不见的城市基础设施里,已经有物理AI的身影。
国内不少城市的地下管网里,物理AI已经在自主运行排水系统。
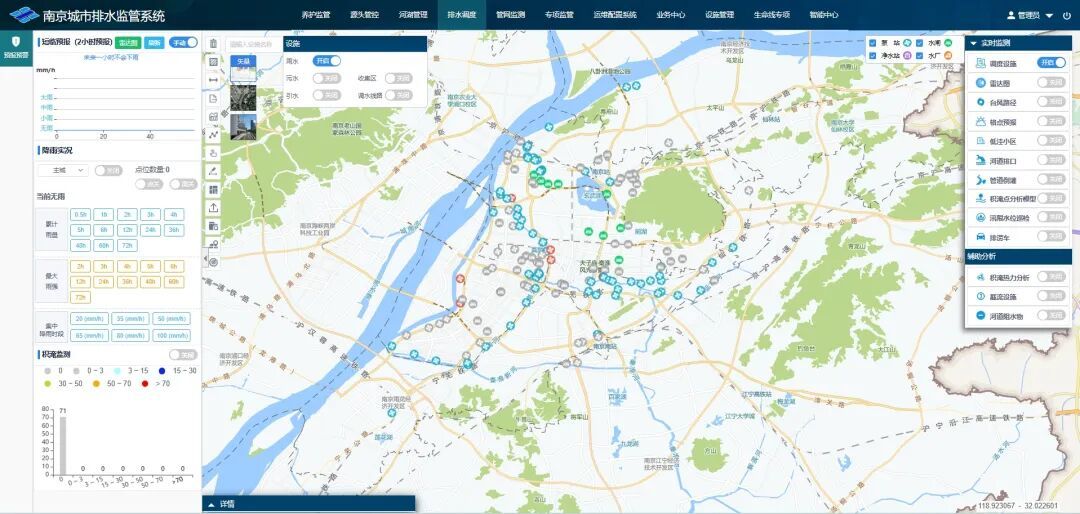
图为南京城市排水监管系统界面 图源:南京水务
例如南京等城市的排水泵站陆续接入大模型调度系统,遍布管网的传感器实时回传雨量、水位、流量数据,AI结合水文规律动态推演,自动控制水泵启停、调节阀门开度,汛期提前预判降水、预降管网水位,在避免内涝的同时减少无效空转能耗。
这些系统都没有人形的外壳,整个城市的排水管网就是它的“物理躯体”,用来感知真实物理世界的参数,遵循物理规律推演决策,再驱动水泵、阀门这些实体设备执行。
除此之外,高压变电站、散粮筒仓、露天矿山等工业生产场景,虽然不具备“科幻感”,但恰恰是物理AI现阶段落地最扎实、最成熟的地方。
回到机器人领域,物理AI运用到机器人身上,核心要解决的是让机器人从被人遥控的状态,变成能自己看懂世界、自主决策干活。
很长一段时间里,宇树乃至整个行业的人形机器人都被贴上“小脑发达、大脑弱” 的标签,上市路演时王兴兴甚至被投资者当面问:“你们是遥控玩具公司吗?”
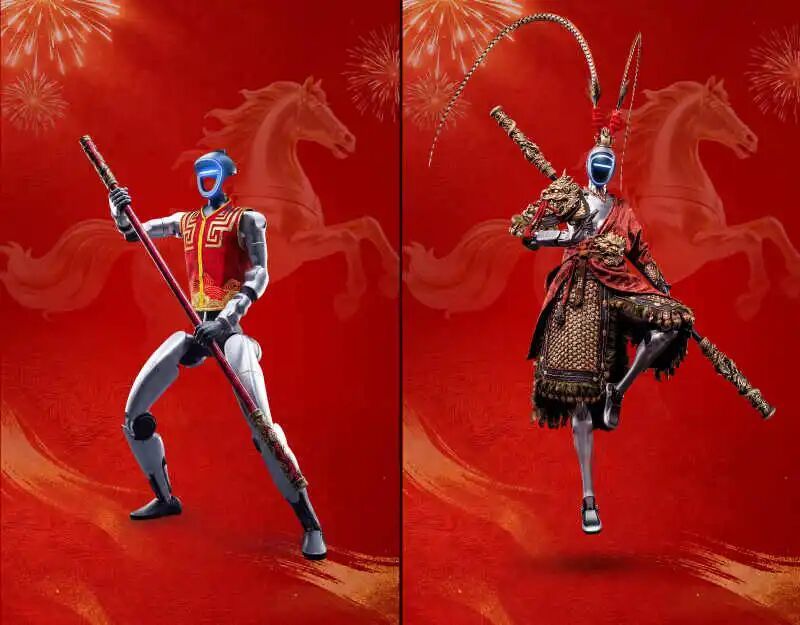
图为宇树G1、H2人形机器人海报 图源:宇树科技
尽管宇树科技旗下人形机器人运动控制、平衡能力做得极强,可以翻跟头、打武术、走钢丝,但环境理解和任务决策全靠人远程遥控,或者提前写死脚本,换个场景就可能直接失灵。
王兴兴在近期演讲里也承认存在这个瓶颈:规划、导航问题已经解决得不错,目前最大的卡点,是模型输入输出和真实物理世界的对齐,这是具身智能的泛化难题。
02 人形机器人,复用汽车电子经验需加强验证环节
除了模型层面的泛化对齐难题,硬件可靠性与标准化验证体系,也是人形机器人规模化落地需要注意的问题。
入局具身智能硬件的供应链厂商,很多出身汽车电子赛道,习惯以成熟的车规体系作为验证基准。
据盖世汽车研究院统计,汽车与机器人的供应链重合度大约在 60%—70%,感知层的摄像头、雷达,决策层的控制器与芯片,执行层的电机、减速器,再到电池、热管理系统,技术谱系基本相通。
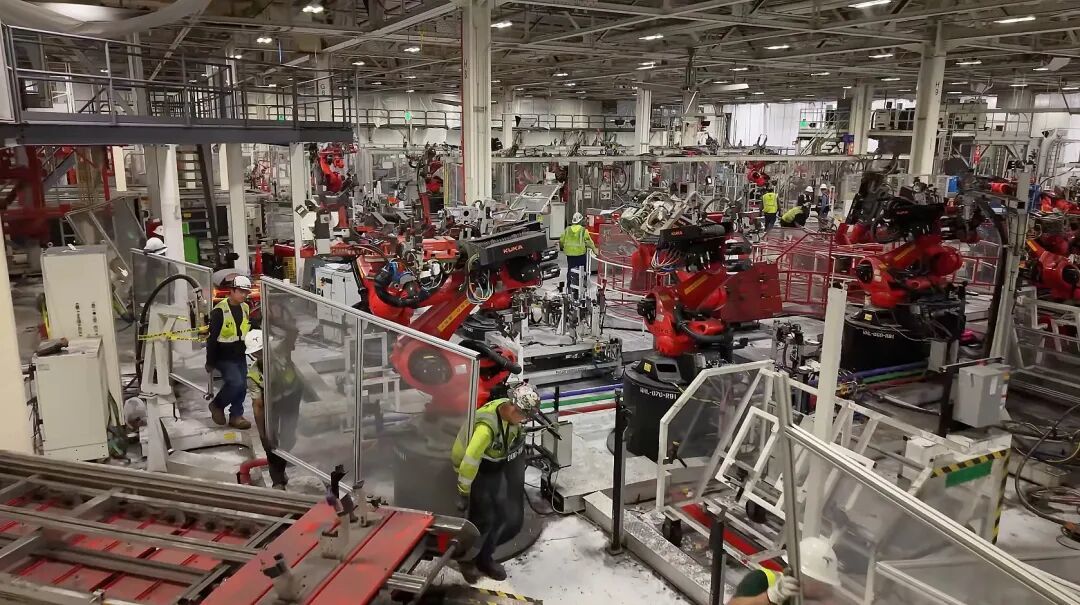
图为特斯拉弗里蒙特工厂产线 图源:特斯拉
特斯拉走得更极端,直接把汽车产线改造成了机器人产线。2026年5月,特斯拉清空了弗里蒙特工厂原本生产 Model S/X 的旗舰产线,4 万平方米场地仅用 4 个月就改造为 Optimus Gen3 专属生产线,设计年产能 10 万台。
但看着六七成的供应链技术同源,真正能直接照搬的验证标准与可靠性体系,却远没有那么多。
有业内人士分析,当前大批从汽车电子切入机器人赛道的厂商,初期普遍沿用成熟的车规验证体系打底。而在技术与可靠性要求上,二者最根本的不同在于“成熟度与确定性”。车规认证体系、环境适应性与功能安全等级都有明确规范,芯片开发围绕既定标准进行长期验证。而新兴应用场景的行业标准与需求形态仍在形成之中,客户往往清楚目标,但具体实现路径需要共同探索。
例如工信部 2026 版标准对伺服关节要求:定位精度≤0.1°、寿命≥10000 小时。但这套指标更多是通用性的合格线,并未定义机器人专属的载荷谱与验证方法。
因为汽车零件按“长周期单向耐久”验证,比如变速箱追求高刚性、高转速、单向持续运转;机器人关节则是反复启停、频繁换向、交变载荷,冲击、震动、受力方向时刻在变,失效模式完全不同。
如果直接套用车规的单向耐久思路做验证,很容易出现台架数据漂亮、真机工况下耐用性大幅打折的情况,这也正是上游供应链厂商不能直接照搬车规体系的原因。
而行业一般会采取“联合定义”模式,与客户从需求、系统到芯片逐层拆解、共同定义产品,把模糊的概念逐步转化为可落地的方案。就技术底层而言,两边是相通的,差异更多体现在成本敏感度、迭代节奏与可靠性等级的取舍组合上。
尽管硬件端还面临着验证标准不统一、耐用性待验证的现实约束,王兴兴给出的具身智能“ChatGPT时刻”时间点很明确,这个节点快则2-3年、慢则5-10年。具体体现为一台机器人可以依靠自然语言指令,在80%的陌生环境中,独立完成80%的任务目标。
从当下的机器人销售和应用情况来看,“爆发”的节点显得确实较为遥远。
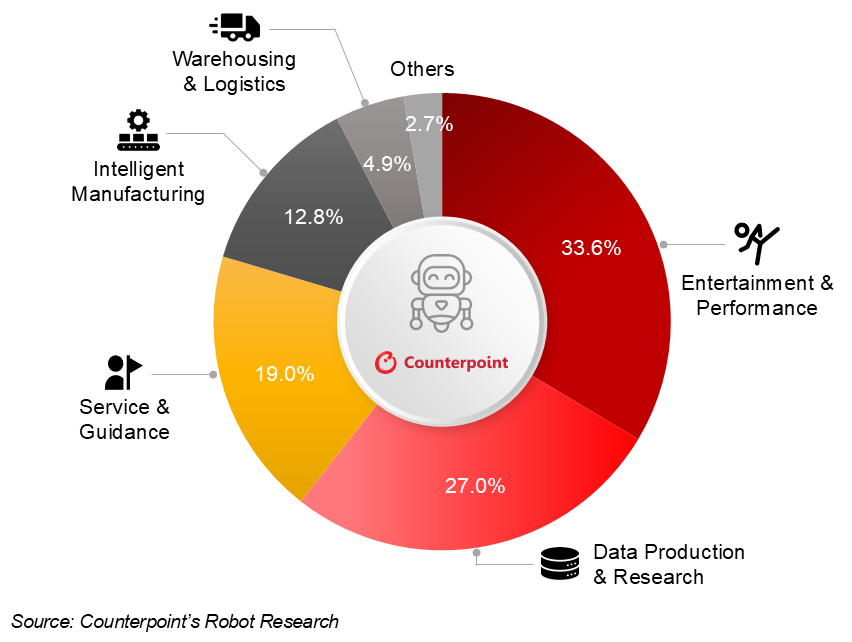
图为机器人应用领域分布占比 图源:Counterpoint
据Counterpoint Research数据,2026年上半年全球人形机器人出货量突破2.2万台,同比增长近300%;但拆解去向,27%流向教育科研机构,33.6%用于娱乐表演,真正落地工业场景做实际作业的仅12.8%。
中国信通院《具身智能发展报告(2026年)》显示,单台人形机器人年度综合运维成本约50万到70万元,远高于普通岗位人力成本。
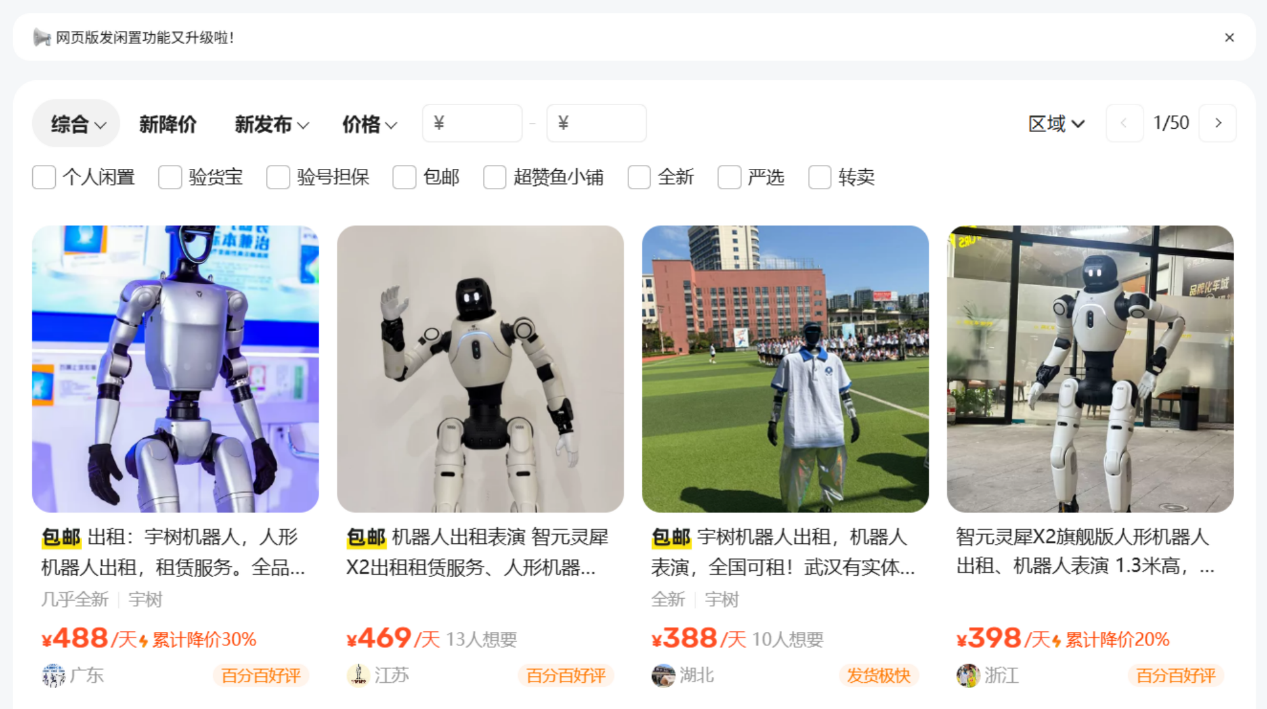
图为人形机器人租赁页面 图源:社交媒体截图
2026国庆节后,有媒体检索二手平台发现,人形机器人表演日租金从2025年初的2万元跌至千元级,跌幅八九成;前两年几十万购入的工程样机,二手残值仅剩数万,缩水近九成。
同时物理AI运用到人形机器人的技术范式,目前不够清晰。
当年自动驾驶至少还有“纯视觉”与“多传感器融合”两条清晰路线之争,而物理 AI 时代的路线分歧,比智驾更为分散。
王兴兴自己也承认,宇树采取的是世界模型(WM)与VLA双路线并行、持续对标的策略,行业内尚未形成统一成熟的技术范式。
回到开篇的两个问题,物理AI没那么“神”,人形机器人或许也远没到“明年进家叠被子”的地步。
物理AI,早就在真实世界里跑了很多年,只是工业生产场景不够性感,没能成为资本市场热捧的对象。
人形机器人作为物理 AI 应用场景中复杂度最高的方向之一,既要突破模型与物理世界的对齐难题,也要补齐硬件标准、可靠性、成本等一系列产业短板,还要面对家庭场景下的安全与交互体验考验,落地难度远高于固定场景的工业级应用。
当前的市场热度是资本对产业长期潜力的提前反映,物理AI在机器人领域的应用价值,终究要落到真实场景里反复检验。